Alle funktioner
Ét emne, ét billede, én afgørelse — og alt det, der kommer bagefter
Et kamera ser emnet, en model træffer afgørelsen på under 100 ms, og maskinen handler på den. Det, der gør systemet værd at have, er det, der sker bagefter: hvert billede gemt, hver fejl klassificeret, hvert mønster til at finde.
Optag
Det starter med billedet
Ingen model kan finde en fejl, som optikken aldrig har opløst. At få kamera, objektiv og lys rigtigt til netop jeres emne er første halvdel af opgaven, og det er dér, et projekt begynder.
Industrikameraer, valgt efter emnet
Machine vision-kameraer udvalgt efter opløsning, sensorstørrelse og interface — ikke en fast pakke. Global shutter til emner i bevægelse og en opløsning, der sikrer, at den mindste fejl, I interesserer jer for, rammer nok pixels til at kunne segmenteres.
Flere vinkler på samme emne
De fleste emner kræver mere end én vinkel. Flere kameraer udløses samtidig på samme emne, og resultaterne samles til én afgørelse, så et emne kun godkendes, når alle vinkler er enige.
Udløst af maskinen
Systemet får sit trigger-signal fra linjen — robotposition, udstøder, encoder eller PLC-signal — så billederne altid tages på samme tidspunkt i cyklussen. Ensartede billeder er det, der gør data sammenlignelige senere.
Optik, der kan beregnes før køb
Arbejdsafstand, synsfelt, brændvidde og pixels pr. millimeter beregnes på forhånd.
En kameradatabase, ikke et katalog
Sensorspecifikationer, opløsning, billedfrekvens og interface for de kameraer, vi arbejder med — filtrerbart efter, hvad jeres emne kræver.
Afgør
Afgørelsen træffes ved maskinen
Inferensen kører på en GPU-enhed i skabet ved siden af linjen. Intet venter på netværket, og intet stopper, hvis forbindelsen gør.
De defekter, der betyder noget på en støbelinje — på rigtige emner
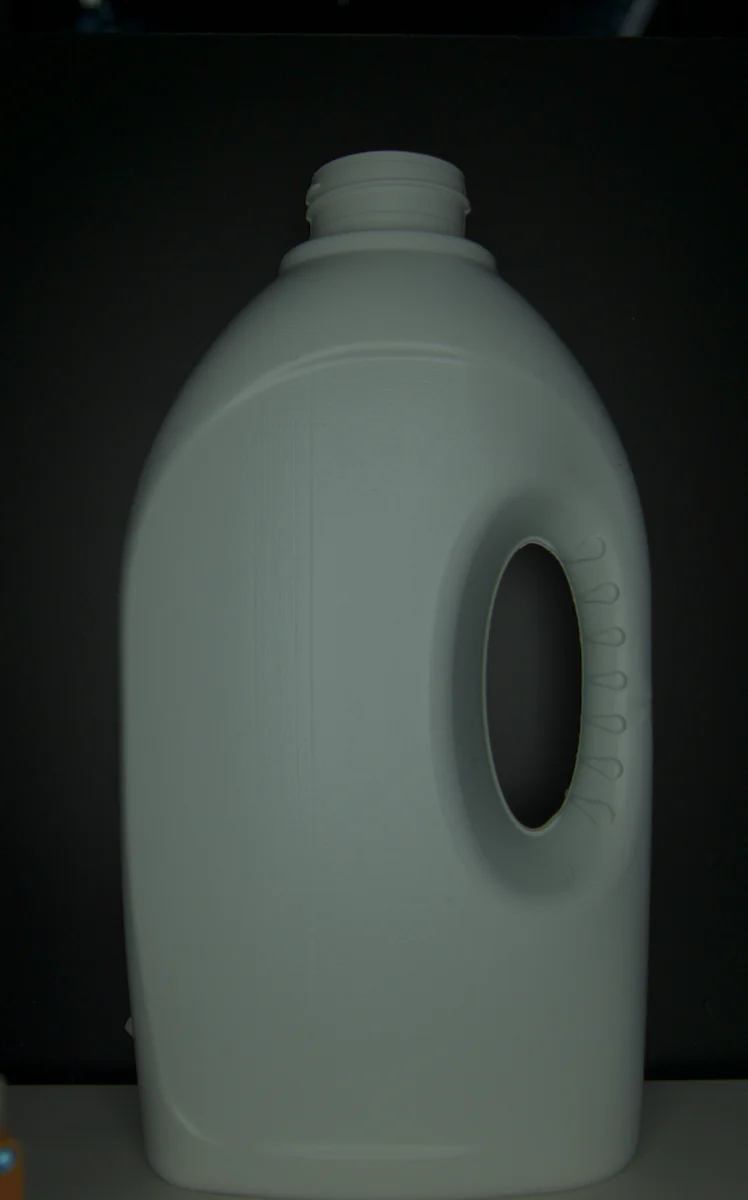
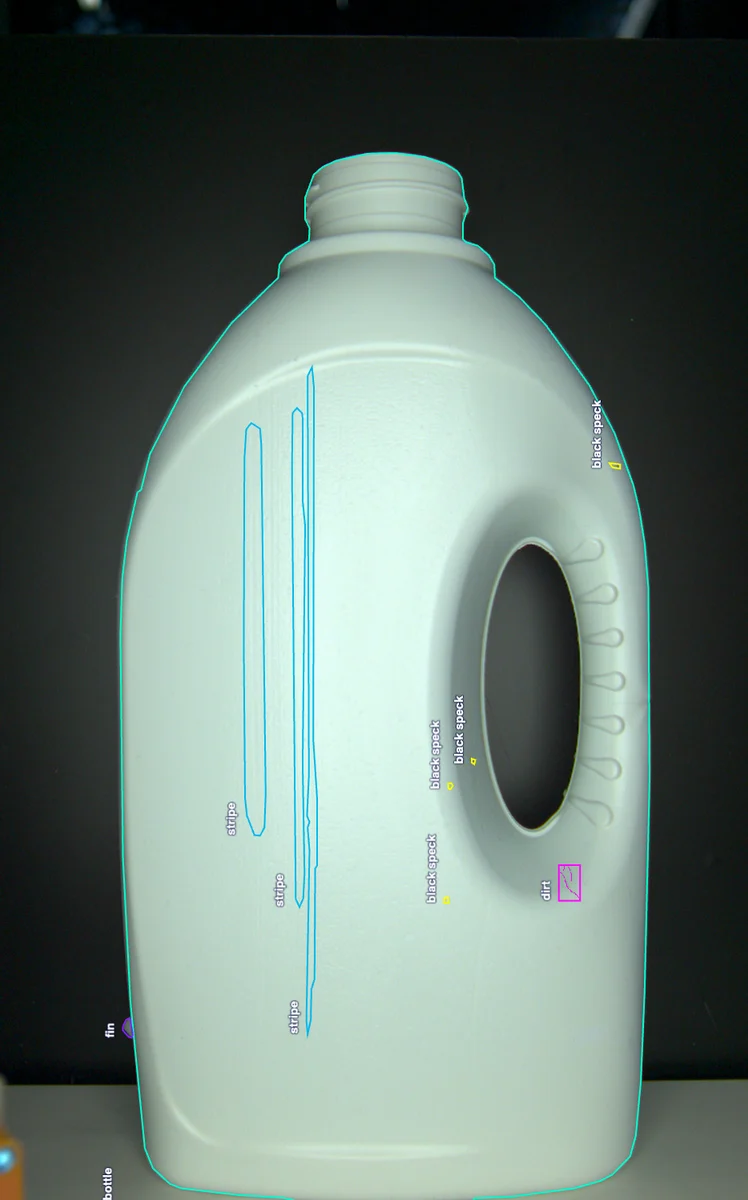
- Flaske
- Stribe
- Sort prik
- Snavs
- Grat
Overfladefejl
Ét billede, mange spørgsmål besvaret på én gang. Modellen segmenterer selve flasken og derefter hver stribe, sort prik og plet snavs på den — som en kontur frem for en boks. En kontur kan måles, så den samme gennemgang, der finder en defekt, klassificerer den også, måler den i mm² og afgør, om den overskrider den grænse, der udløser kassation.
Edge-computing dimensioneret til linjen
Vores hurtigste modeller leverer en afgørelse på under 80 ms pr. billede, målt på ét kamera — hurtigt nok til linjer, der producerer tusindvis af emner i timen. Hvor cyklustiden tillader det, kører de samme modeller på mindre og billigere hardware — hardwaren tilpasses kapaciteten og sælges ikke som standard.
Segmentering
Den metode, vi oftest bruger. Hver fejl returneres som en pixelpræcis kontur i stedet for en boks, så den kan måles, størrelsesbestemmes i mm² og have sin egen tærskelværdi.
Klassifikation
Godkend eller kassér ud fra et defineret sæt fejltyper, eller bekræft, at alt det, der skal være til stede, er til stede.
Objektdetektion
Find og tæl emner, uanset hvordan de ligger. Bruges hvor vægt- og tællesensorer kommer til kort, også ved blandede varenumre i tilfældig orientering.
Måling
Dimensionskontrol aflæst fra segmenteringsmasken, i millimeter, mod tolerancen.
Tærskelværdier pr. fejlklasse
En stribe på 2 mm² og en stribe på 20 mm² er ikke det samme problem. Fordi hver detektion måles, bestemmer I pr. fejlklasse, hvad der godkendes, hvad der markeres, og hvad der udløser kassation — i stedet for én global følsomhed.
Kavitetsnummer aflæst fra emnet
Hvor værktøjet præger kavitetsnummeret, aflæser systemet det og knytter det til registreringen. Det er det, der gør en kassation til et spor mod værktøjet.
Handl
En afgørelse er kun nyttig, hvis linjen kan bruge den
Outputtet er et signal, jeres udstyr allerede forstår, præcis når det skal bruge det.
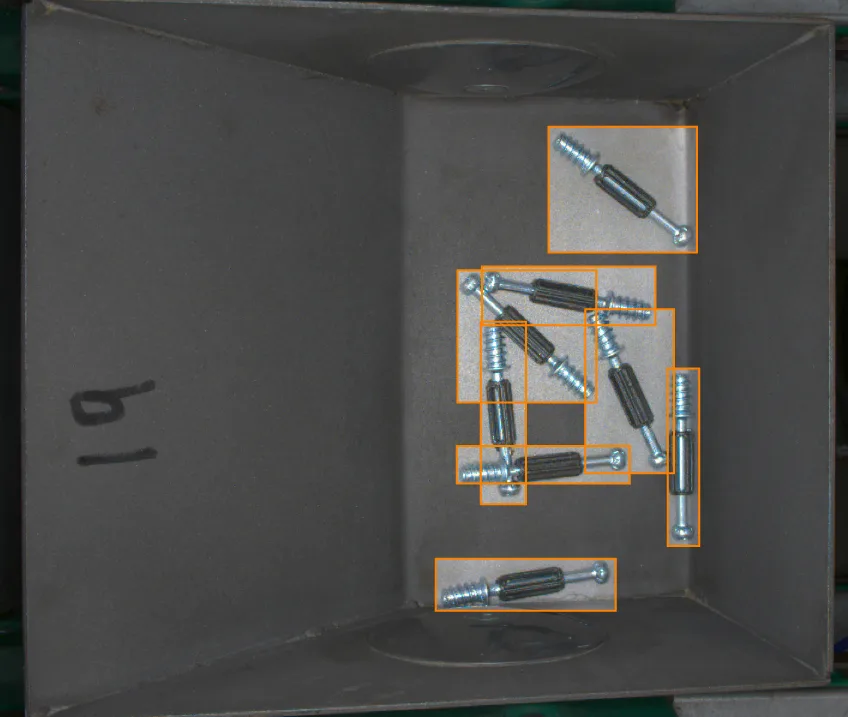
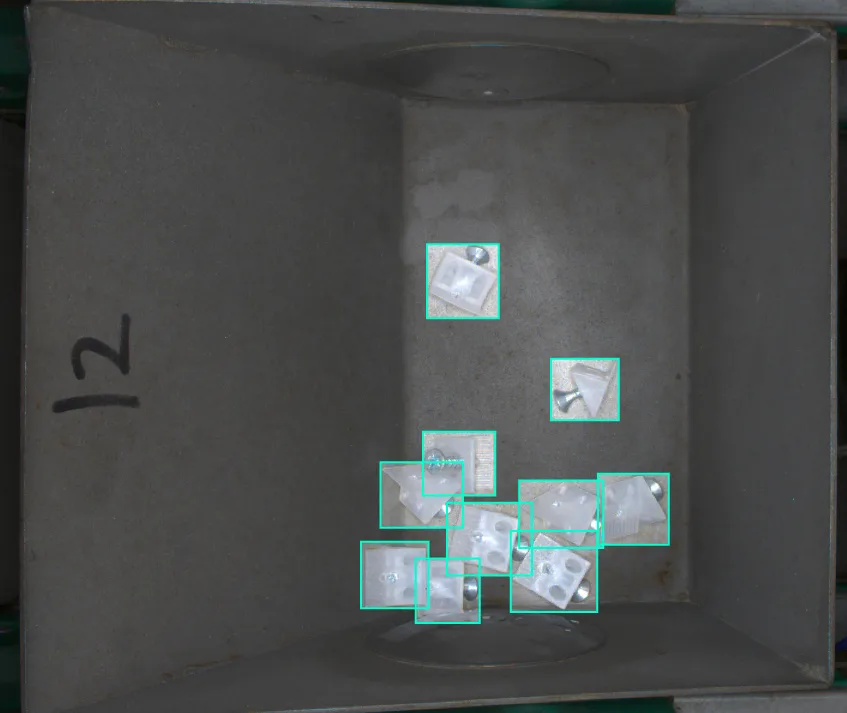
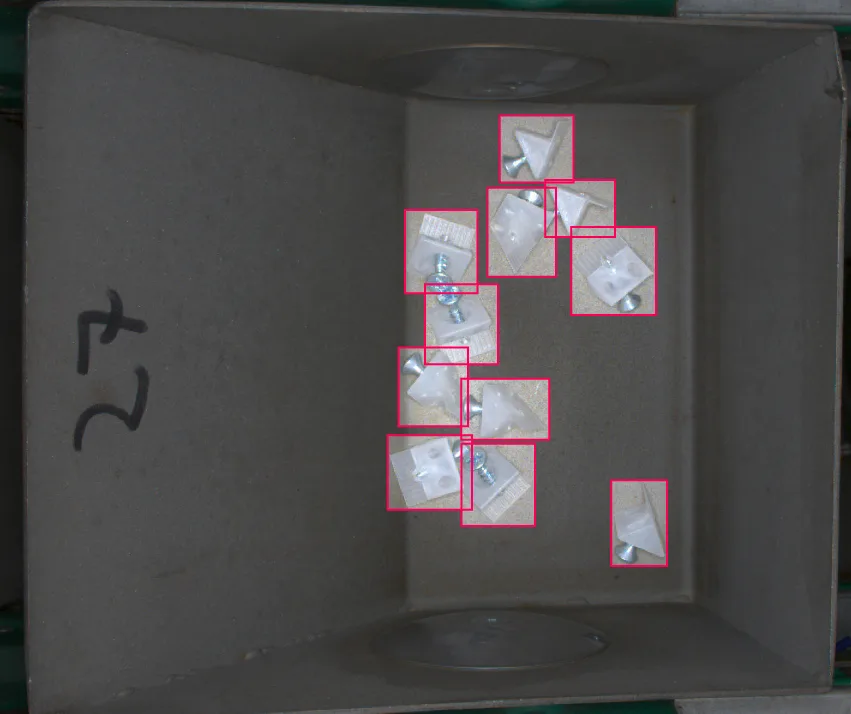
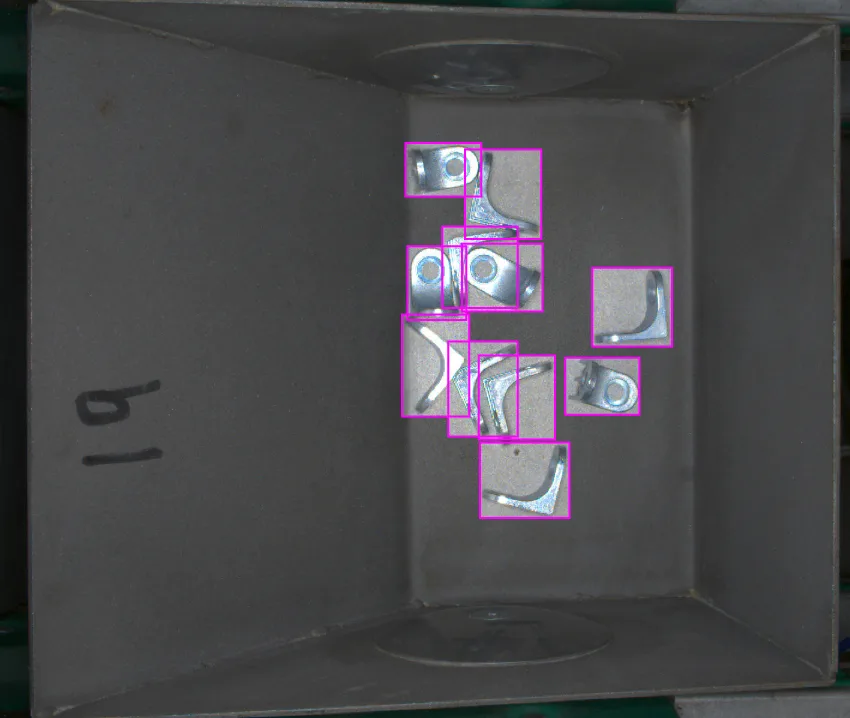
Live-visning ved maskinen
Det, operatøren ser lige nu. Detektioner tegnet på videostrømmen, mens emnerne passerer, med kavitet, fejlklasse og konfidens, og en løbende liste over de seneste inspektioner.
Kassationssignal
En digital udgang på afgørelsen, timet til cyklussen, som styrer det, linjen bruger til at frasortere emnet — udstøder, luftudblæsning, sorteringsklap eller en robot, der stabler de gode emner og lægger kassationerne til side.
MQTT- og PLC-integration
Resultaterne publiceres i dag via MQTT. Funktionsbiblioteker til de udbredte PLC-platforme er under udvikling, så jeres integrator kan skrive linjelogikken i det miljø, de allerede arbejder i. Vi leverer kameraet og modellen; automationen bliver, hvor den hører hjemme.
Bygget til operatøren, ikke til data scientisten
Skærmen ved maskinen besvarer ét spørgsmål — hvad var der galt med emnet, og hvilken kavitet kom det fra — uden at nogen skal åbne et træningsværktøj.
Registrér
Hvert emne inspiceret, hvert billede gemt
Værdien vokser efter den første uge. Et kasseret emne, der ikke efterlader spor, lærer jer intet; et kasseret emne med billede, fejlklasse, størrelse, kavitet og tidsstempel er data.
Produktionskørsler
Gå tilbage til en hvilken som helst kørsel og se, hvad der blev produceret, og hvad systemet fangede — emne, batch, starttidspunkt, inspicerede emner, antal NOK og kassationsrate.
| Kørsel | Emne | Batch | Startet | Emner | NOK | Rate | |
|---|---|---|---|---|---|---|---|
| R-4821 | Låg 32 mm | B-2291 | 08.03 07:02 | 18.420 | 61 | 0,33% | Afsluttet |
| R-4820 | Låg 88 mm | B-2288 | 07.03 23:04 | 21.150 | 44 | 0,21% | Afsluttet |
| R-4819 | Låg 32 mm | B-2287 | 07.03 15:01 | 19.880 | 96 | 0,48% | Markeret |
| R-4818 | Hus A | B-2284 | 07.03 07:03 | 16.240 | 38 | 0,23% | Afsluttet |
Én mappe pr. batch
Hvert kasseret emne havner i sin batchs mappe med billede, fejlklasse, størrelse, kavitet og tidspunkt. Åbn en mappe, og dokumentationen for den levering ligger allerede klar.
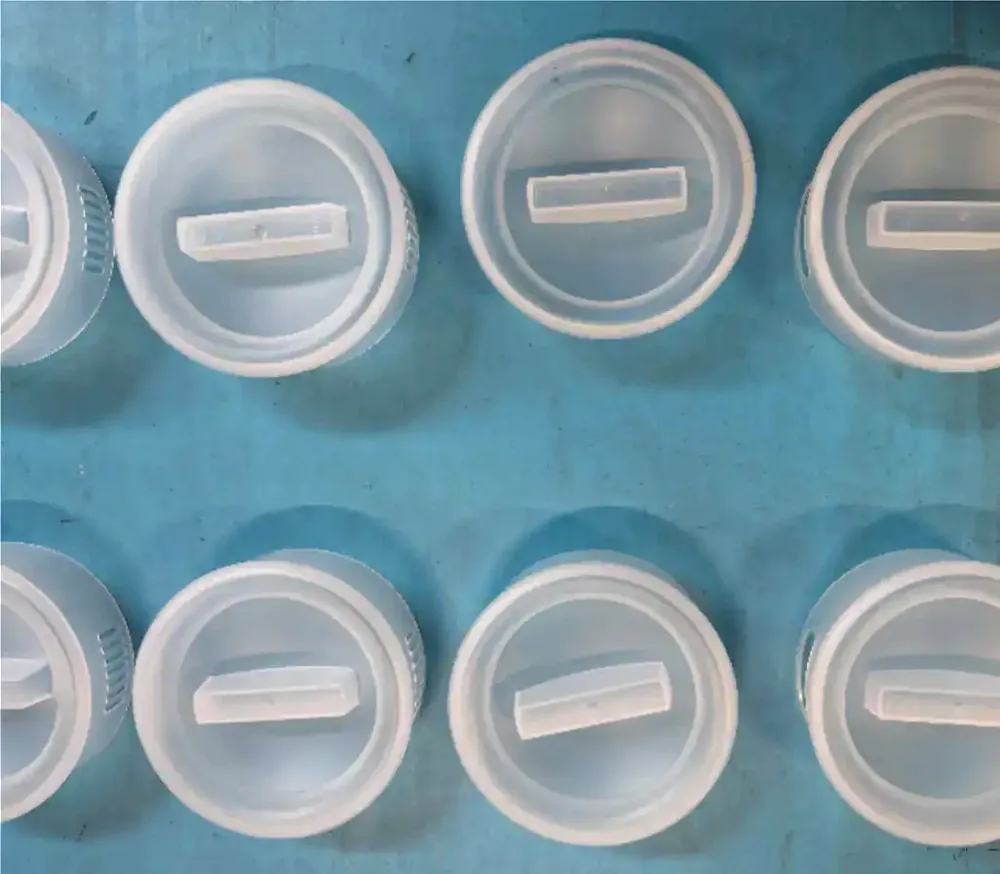
Billedarkivet
Hvert billede, der har været gennem modellen, gemmes med sine forudsigelser og kan gennemses efter kørsel, dato, konfidens eller antal fejl. Når en operatør finder en fejl, systemet overså, indsnævrer I tidsvinduet og finder præcis de billeder.
Sporbarhed pr. batch og emne
Inspektionsdata knyttet til varenummer og batch, så et kundespørgsmål om en bestemt levering kan besvares med billeder som dokumentation.
Dokumentation og rapportering
Rapportering pr. kørsel og pr. periode, som kan eksporteres til intern kvalitetsgennemgang eller til en kundeaudit.
Forstå
Fra “et emne fejlede” til “her er hvorfor”
Når hver fejl har en klasse, en størrelse og en plads i processen, træder mønstrene frem af sig selv: hvilken kavitet, hvilket skift, hvilket materialebatch. Det er forskellen på at kende sin kassationsrate og at kende årsagen til den.
Fejl pr. kavitet
Den mest handlingsorienterede visning. Sorte prikker samlet i kavitet 1 og vridning samlet i kavitet 4 er to forskellige værktøjsproblemer, og ingen af dem kan ses i en samlet kassationsrate.
Fejl over tid
Kassationsrate pr. time, pr. skift og pr. kørsel. Pludselige spring peger på et omstil, et materialebatch eller en indstilling; langsom drift peger på slid.
Fordeling pr. fejlklasse
Hvilke fejl der dominerer, og hvordan fordelingen ændrer sig — så forbedringsindsatsen går derhen, hvor volumen er.
Dimensionstolerance
Andelen af emner inden for, over og under tolerance — fulgt løbende i stedet for ved stikprøver.
Et risikobillede
Hyppighed vægtet mod, hvor sikker modellen er, så de fejl, der både er hyppige og sikre, kommer øverst på listen.
Spørg på almindeligt dansk
En statistikassistent over jeres egne inspektionsdata — spørg, hvad der ændrede sig i nat, eller hvilken kavitet der er værst i denne uge, og få svaret uden at bygge en forespørgsel.
Forbedr
Modellen bliver bedre, fordi jeres linje kører
Et visionsystem, der fryses ved idriftsættelsen, begynder at drive den dag, produktet ændrer sig. Dette er bygget til at blive gentrænet af dem, der ejer det.
Find de svage punkter via konfidens
Sortér en kørsel efter laveste konfidens, og I ser præcis, hvor modellen er usikker — en bestemt fejltype, en bestemt orientering, et bestemt hjørne af billedet. Det er de billeder, der er værd at annotere igen.
Annotér og ret
Ret maskerne, tilføj den klasse, der manglede, og upload nye billeder fra computeren eller direkte fra kameraerne på linjen. Datasæt versioneres, så I altid kan se, hvilke data der gav hvilken model.
Træn i skyen, deploy til maskinen
Vælg en datasætversion, start træningen, og nogle timer senere har I en ny model klar til enheden på linjen. Linjen kører videre på den nuværende model imens.
En vej for nye farver, etiketter og varianter
Når en ny variant går i produktion, optager den første kørsel billeder, mens emnerne kontrolleres som i dag. Billederne bliver træningsdata, og varianten kører med fuld inspektion fra næste ordre. Over tid generaliserer modellen på tværs af varianter i stedet for at kræve én model pr. varenummer.
Første skridt
Bevis, at defekterne kan detekteres
I sender 100 emner — 50 gode og 50 defekte. Vi fotograferer dem, træner en model på dem i vores laboratorium, og 14 dage senere har I rapporten.
Det indeholder rapporten — klik på en side
Garanti
Hvis vi ikke kan finde den fejltype, I peger på, får I pengene tilbage. Køber I systemet inden for 60 dage, modregnes beløbet fuldt ud.
8.000 kr.